Panasonic и партнеры показали робота-манипулятора с тактильным ИИ
5 ноября 2026 года Panasonic Holdings и исследовательские партнеры объявили Tactile-Reactive Dexterous Manipulation (T-Rex) - систему управления роботом, которая объединяет визуально-языковую модель действий с обратной связью от тактильных датчиков на пальцах. В испытаниях на 12 задачах с физическим контактом команда сообщает о среднем успехе 65%, против 35% у сравниваемого базового метода; без тактильной информации показатель снизился до 42%. Это результаты исследований Panasonic и партнеров, которые планируют представить на конференции CoRL. Показатели относятся к заданному набору задач и пока не означают готовность к массовому производству.
Что изменилось
Высокоскоростная коррекция дополняет план движения
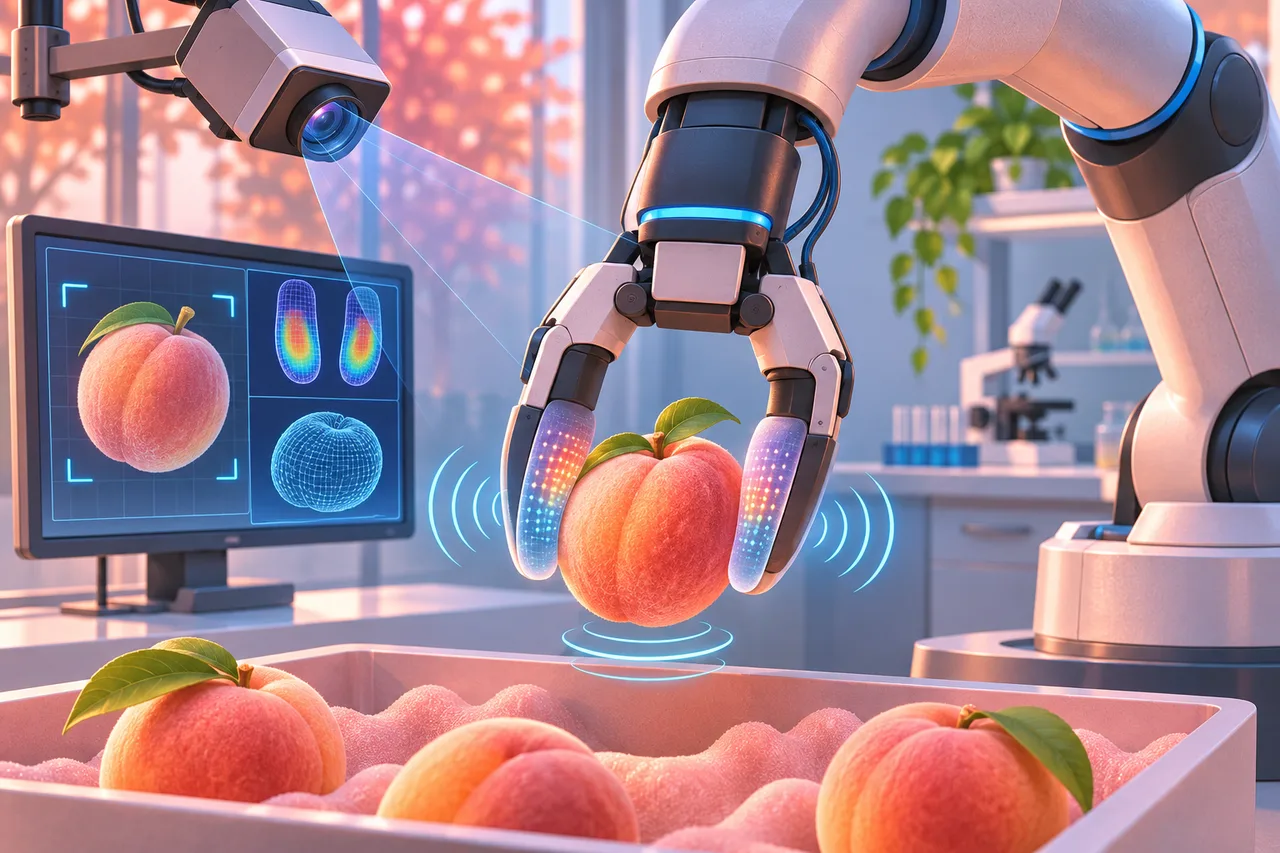
T-Rex совмещает два временных масштаба управления. Визуально-языковой модуль генерирует общий план примерно с частотой 5 Гц, а модуль тактильной коррекции обрабатывает контакт на частоте около 20 Гц и поправляет движение при проскальзывании или чрезмерном усилии. Замысел в том, чтобы не запускать медленное распознавание сцены заново при каждом изменении контакта. Это архитектура, описанная исследовательской командой, и она относится к конкретной реализации. В промышленной среде скорость должна оцениваться вместе с точностью датчиков, задержкой всего контура и безопасным поведением при потере сигнала.
Обучение сочетает видео, действия и измерение деформации
Команда сообщает о сборе более 7 700 эпизодов двуручных действий, примерно 100 часов данных, с повседневными предметами и базовыми действиями. Синхронно записывались видео с камер головы и запястий, состояния и движения робота, усилия и деформация от тактильных сенсоров, а также текстовые инструкции. Сначала система получила широкую визуальную и моторную базу из человеческих видео, а затем дообучалась на роботизированных примерах. Такой набор важен для обучения контакту, но его размер сам по себе не гарантирует переноса на другие захваты, датчики и рабочие места. Полезно знать, какие условия были представлены в данных и что остается вне обучающего распределения.
Заявленный результат измерялся на бытовых контактных задачах
Среди 12 реальных задач в анонсе перечислены перелистывание страниц, перенос яйца, нанесение зубной пасты, открывание замка ключом и извлечение карты. Для этого набора Panasonic приводит средний успех 65%, тогда как базовый метод показал 35%. При отключении тактильной информации успех упал до 42%. Эти сравнения поддерживают гипотезу, что сигнал о контакте помогает на сложных манипуляциях, но не позволяют сразу судить о работе на сборочном конвейере или с другим типом робота. В пресс-релизе численные результаты основаны на оценках команды; сторонний повтор эксперимента в объявлении не описан.
Отдельная тактильная петля отвечает за мелкие корректировки
Обычное планирование по камере может заметить изменение позы предмета только после того, как оно стало видимым. Контактная сенсорика позволяет реагировать на силу и проскальзывание до заметной потери положения. В T-Rex этот сигнал корректирует действие быстрее, чем основной план. Для мягких или хрупких объектов потенциально важны не только успех/неуспех, но и сила нажатия, повреждения, время выполнения и количество вмешательств человека. Публичное описание не приводит полную таблицу метрик для каждой задачи, поэтому сделать вывод о готовом промышленном процессе нельзя. Точность и повторяемость потребуют проверки с подходящими материалами и оснасткой.
Следующий этап - проверка в научном и производственном контексте
Panasonic и партнеры планируют представить результаты на Conference on Robot Learning 9-12 ноября. В качестве будущих направлений компания упоминает установку и снятие деталей, работу с винтами и манипуляцию мягкими предметами в производстве и логистике. Это намерения, а не объявление о серийном продукте или заказчиках. Для внедрения предстоит проверить циклическую надежность, обслуживание тактильных сенсоров, безопасность рядом с людьми и устойчивость к пыли, износу и вариации деталей. Система может быть значимым шагом исследовательской робототехники, но путь от контролируемого набора задач до сменной эксплуатации требует длительных оценок.
Что это дает пользователю
При оценке роботов с тактильной обратной связью измеряйте силу контакта, повреждение предметов и повторяемость, а не только долю завершенных задач.
Проверяйте переносимость на другой инструмент, геометрию и темп операции.
Сравнивайте весь контур: сенсоры, задержку планирования, коррекцию, аварийную остановку и вмешательство оператора.
Что нужно учитывать
Проценты и описание экспериментов опубликованы Panasonic и партнерами; независимая репликация не приведена.
Оценка ограничена 12 задачами и не доказывает готовность к серийному производству.
Сведения о надежности и ресурсе тактильных датчиков на длительной смене не раскрыты.
Коротко
T-Rex показывает, как тактильный сигнал может дополнить визуально-языковой план манипуляции быстрыми поправками движения. Результаты на мягких и контактных объектах выглядят перспективно, но относятся к исследовательскому набору задач. Следующий важный этап - понять, сохраняются ли успех и безопасность при смене материалов, оборудования и продолжительности работы.